Verdediging tegen highdiving missiles
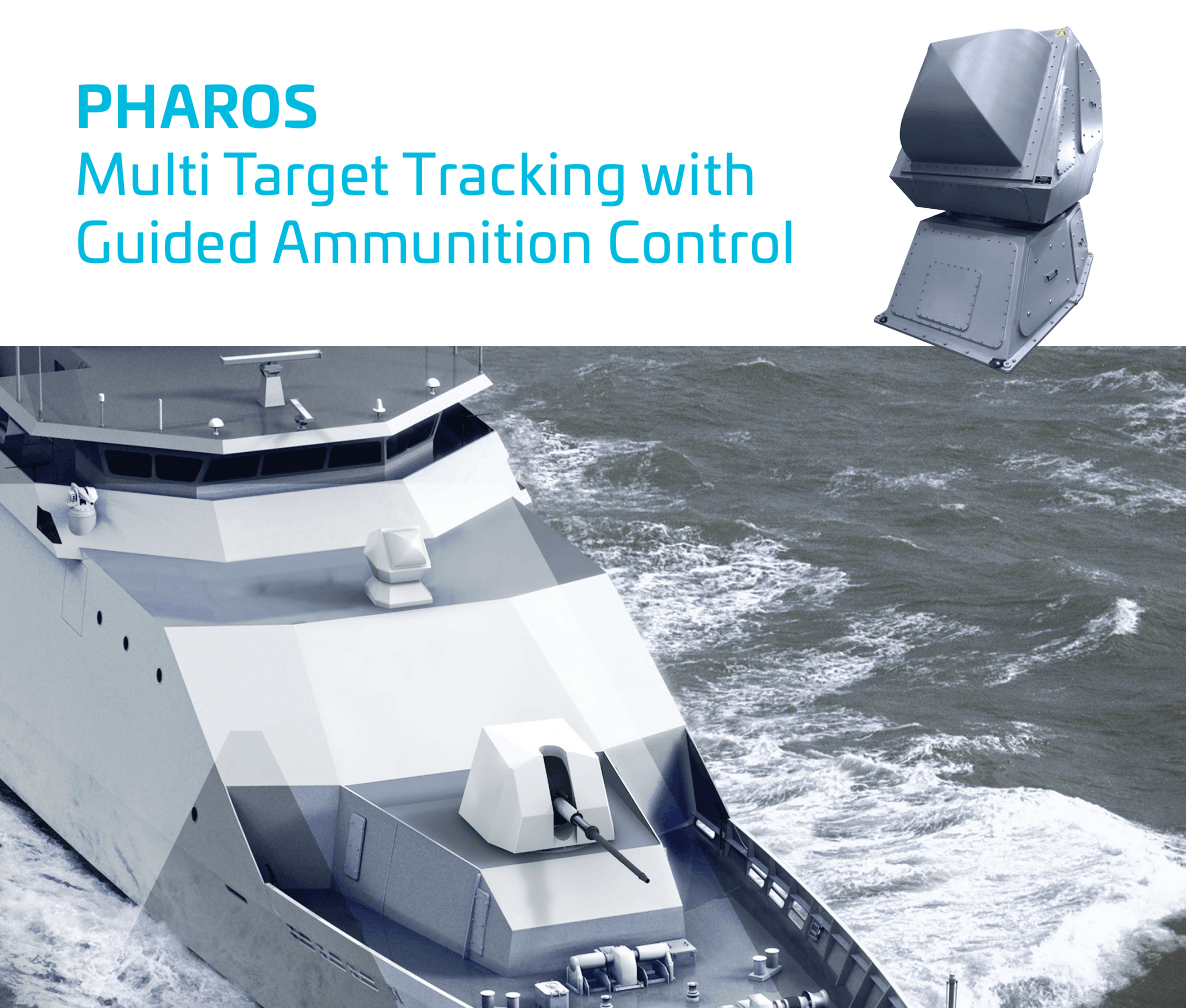
PHAROS DART
Sinds begin jaren ’80 dient het Goalkeeper-snelvuurkanon als close-in weapon system op een groot aantal Nederlandse Marineschepen, maar het einde van de levensduur komt in zicht. Defensie overweegt modernere oplossingen, zoals DART (Driven Ammunition Reduced Time of flight, DART). Dit is een geleid projectiel dat wordt afgevuurd met een 76 mm kanon.[i]
De DART (zie Figuur 1) stuurt met een set stuurvinnen (canards) zodanig dat het binnen een radarbundel blijft, die wordt geleverd door een vuurleidingsradar. Traditioneel wordt deze geleidingsbundel rechtstreeks op het doel gericht, waardoor de DART langs de line-of-sight van het schip naar het doel vliegt. Er is echter een mogelijk probleem bij het onderscheppen van een highdiving missile.
 Figuur 1: Onderdelen van het DART-projectiel
Highdiving missiles zijn raketten die op grote hoogte vliegen en vervolgens naar beneden op het doel af duiken. Een voorbeeld is de Kh-22/ AS-4 ‘Kitchen’. Deze raket heeft een kruishoogte van 27 km en duikt op het laatste moment naar beneden op het doel af.[ii] Bij dit soort raketten is het nodig om ze in de duikvlucht uit te schakelen, omdat ze daarvoor nog buiten het bereik van de DART zijn. Echter, als ze in die duikvlucht steiler op het schip afkomen dan de maximum-elevatie van het kanon, kan het kanon de DART niet zodanig afvuren dat de DART daadwerkelijk in de geleidingsbundel terecht komt. Een mogelijke oplossing hiervoor is het gebruik van de PHAROS-radar als vuurleidingsradar. Deze kan namelijk meerdere bundels aansturen: een volgbundel, die op het doel gericht blijft, en een aparte geleidingsbundel, zie Figuur 2. Hiermee kan de geleidingsbundel aanvankelijk zodanig worden gericht dat de DART er wel in terecht komt. Vervolgens, tijdens de onderschepping, worden de geleidingsbundel en de DART samen steeds meer richting de volgbundel gestuurd, zodat de beide bundels gaan samenvallen en DART richting het doel vliegt.[iii]
 Figuur 2: Geometrie van de onderschepping, met aparte bundels richting het doel en voor de geleiding
De grote vraag is nu hoe je de geleidingsbundel het beste kunt aansturen. Dit is niet eenvoudig. De DART moet op tijd de afstand tussen de volgbundel en de geleidingsbundel overbruggen zonder uit de geleidingsbundel te vliegen en zonder te veel snelheid te verliezen, waardoor de stuurvinnen niet meer goed zouden werken. De beantwoording is onderzocht aan de hand van computersimulaties. Om u wegwijs te maken, wordt eerst in meer detail beschreven hoe de geleiding en besturing van de DART werken. Vervolgens wordt uitgelegd hoe de vluchtbanen van DART in de simulaties worden berekend en worden een al bestaande en een nieuwe geleidingsmethode geïntroduceerd. Beide worden vervolgens toegepast in simulaties van onderscheppingen van een highdiving missile, zodat resultaten kunnen worden vergeleken.
DART-geleiding
De DART stuurt aan de hand van een combinatie van Command-to-Line-Of-Sight (CLOS) geleiding en bundelvolggeleiding. Aan boord van het schip worden stuursignalen berekend, de CLOS-data, die met de geleidingsbundel naar een radarontvanger in de DART worden gezonden, zie Figuur 3. Sturing met CLOS zorgt ervoor dat de DART snelle geleidingsbundel-bewegingen kan volgen. Aanvullend is de bundelvolggeleiding, waarbij de DART zelf zijn positie ten opzichte van de geleidingsbundel meet en nauwkeurig kan corrigeren om daadwerkelijk in het midden van die bundel te blijven. Daarnaast wordt de invloed van de zwaartekracht op de projectielbaan gecompenseerd.
De berekende versnellingen voor CLOS, zwaartekrachtcompensatie en bundelvolgeleiding staan allen loodrecht op de lengteas van de DART. Ze worden bij elkaar opgeteld en omgezet in een berekende kracht . Deze berekende kracht wordt tot slot omgezet in een stand van de canard vinnen waardoor een manoeuvre ontstaat die ertoe leidt dat de DART in het midden van de geleidingsbundel blijft.
 Figuur 3: Blokschema van de geleiding in het DART-projectiel. De en zijn de afwijkingen van de positie van de DART ten opzichte van het midden van de bundel in elevatie en azimut
Simulatiemodel voor het doel en voor de DART
Voor het berekenen van vluchtbanen van de DART is een simulatiemodel opgesteld in Matlab®/Simulink®. Dit model berekent op discrete tijdstippen welke krachten er op de DART werken. De snelheidscomponenten van de DART volgen door de versnellingen, die het resultaat zijn van deze krachten, numeriek te integreren in de tijd. Door die snelheidscomponenten ook te integreren volgt de positie van de DART.
Figuur 4 laat de krachten zien, in twee dimensies. De DART wekt de berekende kracht op met aerodynamische lift. Omdat de DART symmetrisch is, zullen de canard stuurvinnen zodanig moeten worden aangestuurd dat er een angle of attack ontstaat tussen de richting van de snelheidsvector en de lengteas van de DART, zodanig dat de juiste aerodynamische lift wordt opgewekt. Hier zitten beperkingen aan: er is een maximum aan de angle of attack en er is dus ook een maximumversnelling. In het model is deze maximumversnelling constant verondersteld. Als gevolg van een grotere angle of attack neemt de luchtweerstand toe. Daarnaast werkt er ook zwaartekracht op de DART, met een zwaartekrachtsversnelling .
 Figuur 4: Krachten op de DART in twee dimensies
De bewegingen van de DART en de aerodynamica zijn in het model vereenvoudigd. Op basis van aerodynamische eigenschappen van de DART berekent het model onder welke angle of attack de DART moet vliegen om de gewenste lift op te wekken en ook welke luchtweerstand daarbij hoort. In werkelijkheid is dit een dynamisch proces, waarbij de canard-stuurvinnen zodanig worden aangestuurd dat de DART roteert, totdat de juiste angle of attack wordt bereikt. In het model is dit vereenvoudigd: het is een drie-vrijheidsgraden model (3 Degrees Of Freedom) waarbij de krachten op de DART wel worden berekend, maar krachtmomenten en rotaties niet. Er wordt wel rekening mee gehouden dat de aerodynamische eigenschappen van de DART afhangen van het Mach-getal en dat de geluidssnelheid en de dichtheid van de atmosfeer afhangen van de vlieghoogte.
Het gedrag van de highdiving missile in de simulaties is eenvoudiger: deze vliegt met een constante snelheid onder een constante elevatiehoek in een rechte lijn naar de locatie van de radar. De radar valt samen met de oorsprong van het coördinatenstelsel van Figuur 2.
Geleidingsmethodes tegen highdiving missiles
Bij het bijsturen van de geleidingsbundel van de maximumelevatie van het kanon naar de richting van de highdiving missile, zijn drie eisen van belang:
- Het verschil in elevatie tussen het kanon en het doel moet worden overbrugd voordat de DART bij het doel is.
- De DART moet in staat zijn om binnen de bundel te blijven.
- Zo gauw het doel in de geleidingsbundel komt moet de geleidingsbundel op het doel gericht blijven.
De laatste eis impliceert dat de geleidingsbundel moet worden afgeremd wanneer hij in de buurt van het doel komt. Wanneer de geleidingsbundel in één keer zou worden stilgezet wordt de bundelbeweging te abrupt en daardoor kan de DART op dat moment niet meer in de geleidingsbundel blijven. Er zijn twee verschillende methodes voor het bijsturen onderzocht: Maximum Control en GENEX. De methodes zijn een alternatieve berekening van de CLOS-data uit figuur 3.
Maximum Control
Maximum Control is een nieuw bedachte geleidingsmethode voor dit probleem. Op basis van de eerste twee eisen ligt het voor de hand om de geleidingsbundel zo snel mogelijk naar de elevatie van het doel te sturen, zonder dat de DART uit de bundel vliegt. De draaiingssnelheid van de geleidingsbundel wordt hierbij zodanig gekozen dat de berekende versnelling uit de geleidingsmethode, zie Figuur 3, gelijk wordt aan de maximumversnelling die de DART kan opwekken. Om die draaiingssnelheid te berekenen worden een aantal vereenvoudigingen toegepast:
- De verandering in azimut is verwaarloosbaar, omdat het kanon in de azimut-richting wel op het doel kan worden gericht.
- Bij het berekenen van de benodigde draaisnelheid wordt aangenomen dat de DART zich in het midden van de bundel bevindt. De versnelling uit de bundelvolggeleiding is dan 0. Zie Figuur 3.
- De hoek tussen de vliegrichting en de geleidingsbundel wordt verwaarloosd.
Zo volgt een differentiaalvergelijking voor de relatie tussen de eerste en tweede tijdsafgeleide van de elevatie van de geleidingsbundel en de afstand tussen de radar en de DART en zijn tijdsafgeleide. Deze vergelijking lost het computermodel numeriek op. De derde eis vergt een extra aanpassing: vanaf een bepaald moment in de onderschepping wordt de bundel afgeremd, door een negatieve maximumversnelling op te dragen aan de DART. Bij een juiste keuze van dit moment zullen de elevatie en de tijdsafgeleide van de elevatie van de geleidingsbundel gelijk worden aan die van de volgbundel. Het computermodel bepaalt dit schakelmoment numeriek. Een nadeel van deze methode is dat het lastig is om rekening te houden met een manoeuvrerend doel. Dit is vooral een probleem als het doel naar een lagere elevatie toe beweegt dan in eerste instantie werd verwacht. Als de geleidingsbundel al (maximaal) wordt afgeremd zal deze doorschieten en daarna weer omlaag moeten worden gestuurd.
'Maximum Control is een nieuw bedachte geleidingsmethode voor dit probleem’
GENEX
De tweede methode is gebaseerd op Generalized Vector Explicit Guidance (GENEX). Dit is een bestaande geleidingsmethode waarbij de versnelling volgt uit twee criteria: de DART moet op een botsingsbaan vliegen en de onderschepping van het doel moet onder een bepaalde hoek plaatsvinden.[iv] Voor de DART wordt deze hoek gelijkgesteld aan de richting van de volgbundel, zodat de DART inderdaad uiteindelijk in de richting van de volgbundel vliegt. Daarmee voldoet de methode aan de derde eis. Bij toepassing op de DART is er wel een complicatie: De CLOS data die volgt uit GENEX is afhankelijk van de posities en snelheden van het doel en van de DART zelf. In het simulatiemodel zijn deze allemaal bekend, maar in een echt vuurleidingsysteem zijn de positie en snelheid van de DART onbekend. Een oplossing hiervoor is het creëren van een ‘virtuele DART’ waarbij de positie en snelheid van de echte DART worden benaderd met een computersimulatie. De positie en snelheid van het doel worden wel gemeten met de volgbundel.
Gesimuleerde onderscheppingen
Ter illustratie van de werking van beide geleidingsmethodes worden ze in een simulatie toegepast tegen een highdiving missile, die recht op het schip af komt, onder een hoek van 80° met het horizontale vlak. De DART wordt met een elevatie van 70° afgevuurd.
 Figuur 5: Resultaten voor het onderscheppen van een highdiving missile die onder een hoek van 80º op het schip af duikt, met de Maximum Control- en GENEX-methodes
De resultaten staan in Figuur 5, met Maximum Control in het rood en de resultaten voor GENEX in blauw. De simulaties stoppen zo gauw het Closest Point of Approach (CPA) tussen DART en het doel is bereikt. In Figuur 5a is te zien dat de DART in het begin in de afvuurrichting van 70° vliegt. Vervolgens stuurt de DART in een S-vormige bocht naar de elevatie van het doel toe. Wanneer de DART op de doel-elevatie is gekomen richt Maximum Control de geleidingsbundel op het doel, waardoor de DART dan in een rechte lijn naar het doel toe vliegt. Met GENEX wordt de elevatie zelfs even groter dan de elevatie van het doel. Dit is ook te zien in Figuur 5d. Deze laat de bijbehorende stuurversnelling van de DART zien. Bij Maximum Control is deze niet volledig constant, terwijl de bundelsturing hier wel op is berekend. Dit komt door de aanname dat de DART precies in de richting van de bundel vliegt. Daarnaast heeft de versnelling een duidelijke dip op het moment waarop de bundel afremt. De stuurversnelling met GENEX is aanmerkelijk lager dan die met Maximum Control. De consequentie hiervan is te zien in de snelheid van de DART, in Figuur 5c. De grote angle of attack die nodig is bij sterke manoeuvres leidt tot een grotere luchtweerstand, waardoor de DART dan snelheid verliest. Een lage snelheid verkleint de maximale onderscheppingsafstand en vermindert de wendbaarheid van de DART. De werking van de canard-stuurvinnen hangt namelijk sterk af van de snelheid van de lucht die erlangs stroomt. Doordat de versnellingen met GENEX kleiner zijn ligt de snelheid van DART op het CPA dus hoger. Figuur 5e laat de afstand tussen de DART en de geleidingsbundel zien. De DART kan de bundel in beide gevallen volgen, maar raakt tijdens het manoeuvreren met Maximum Control wel enkele meters uit het midden.
Voor het beoordelen van beide methodes zijn ze getest voor een groot aantal onderscheppingen tegen doelen met elevaties tussen 70° en 90° en met verschillende afvuurmomenten. Elke combinatie van doelelevatie en afvuurmoment levert een eigen onderscheppingsafstand op. De DART afvuurrichting was gelijk aan 70°. Voor een individuele onderschepping zijn in deze simulaties drie verschillende uitkomsten mogelijk. De eerste en gunstigste is dat er raak wordt geschoten. Het criterium hiervoor is dat de DART binnen een meter van het doel is gekomen. Het model berekent dan ook de kinetische energie bij impact als fractie van de kinetische energie bij onderschepping. Dit is een maat voor hoe efficiënt de baan van de DART was en voor hoeveel divert capacity de DART nog over heeft om op een manoeuvrerend doel te reageren. Bij de andere twee uitkomsten schiet de DART mis. De eerste mogelijke reden voor een misser is dat de CPA groter is dan een meter. Dit gebeurt wanneer de DART niet hard genoeg kan sturen om op een botsingsbaan te komen. De tweede reden voor een misser is dat de snelheid van de DART onder een minimumwaarde komt waarbij de canard-stuurvinnen nog effectief zijn. De DART heeft dan zoveel snelheid verloren dat het geen kans meer maakt om het doel te onderscheppen.
Figuur 6 laat resultaten zien voor Maximum Control, met de afstand waarop de onderschepping plaatsvindt op de horizontale as en het elevatieverschil tussen het kanon en de baan van het doel op de verticale as. In de egaal bruine gebieden (links) is de CPA tussen doel en DART te groot, in de egaal zwarte gebieden (rechtsboven) heeft de DART niet meer genoeg snelheid. Te zien is dat dat doelen op korte afstand met een groot elevatieverschil niet kunnen worden onderschept. De kleuren in het gebied met een succesvolle onderschepping laten zien dat de kinetische energie bij de onderschepping sterk afneemt naarmate het elevatieverschil toeneemt. Bij hoge elevaties en op grote onderscheppingsafstand wordt de snelheid van de DART te laag. De resultaten voor GENEX staan in Figuur 7, op dezelfde schaal.
‘Om doelen boven de maximale kanonelevatie te kunnen onderscheppen is het noodzakelijk om de geleidingsbundel en volgbundel apart te kunnen sturen’
De kinetische energie bij onderschepping neemt veel minder snel af bij doelen op hoge elevaties dan bij Maximum Control, doordat de benodigde stuurversnellingen minder groot zijn. Het gebied waarin GENEX het doel niet kan raken is echter groter dan voor Maximum Control. Er is een enkel opvallend punt in het bruine gebied waar het doel wel wordt geraakt. Dit is een gelukstreffer, waarbij de DART niet in de richting van de bundel vliegt, maar toevallig toch dicht genoeg bij het doel komt.
Figuur 8 laat het verschil tussen de prestaties van GENEX en Maximum Control zien. In het zwarte gebied is met beide methoden geen onderschepping mogelijk. In het rode gebied is het niet mogelijk om met GENEX het doel te raken, maar wel met Maximum Control. In het geel-blauwe gebied kan een doel worden geraakt met beide methodes. De kleur daar geeft het verschil aan in de kinetische energie bij onderschepping. In dit gebied is GENEX energie-efficiënter dan Maximum Control en het energieverschil wordt groter naarmate het elevatieverschil toeneemt. In het grensgebied wordt het verschil echter een stuk kleiner.
 Figuur 6: Resultaat van Maximum Control tegen doelen op verschillende afstanden en elevatieverschillen met de afvuurrichting
 Figuur 7: Resultaat van GENEX tegen doelen op verschillende afstanden en elevatieverschillen met de afvuurrichting
 Figuur 8: Resultaten verschil tussen GENEX en Maximum Control
Discussie
In dit onderzoek is gebruikgemaakt van een vereenvoudigd model van de DART, waarin de DART zonder vertraging op stuurcommando’s reageert. In werkelijkheid moet de canard eerst een bepaalde stand aannemen, waardoor de DART een angle of attack krijgt en een lift kracht gaat genereren. Hierdoor zit er een vertraging tussen het stuurcommando en het daadwerkelijk opwekken van een stuurversnelling. Bij het sturen van de geleidingsbundel zal rekening moet worden gehouden met deze vertraging. Daarnaast is de manoeuvreerlimiet van de DART als constant beschouwd, terwijl die in werkelijkheid af zal hangen van de hoogte en de snelheid. Veel van de vereenvoudigingen in het model kunnen worden opgelost door gebruik te maken van een uitgebreider 6 Degrees Of Freedom (6-DOF) model, waarin alle rotaties van de DART ook worden berekend.
Bij doelbestrijding met DART zal deze vaak afgeschoten worden in een salvo. Bij loskoppeling van de richtingen van volg- en geleidingsbundel zullen de geleidingsbundelsturing en dus ook de CLOS-commando’s voor de eerste DART berekend worden. De volgende DART’s in het salvo krijgen dezelfde commando’s en volgen dus in de geleidingsbundel. Dit stelt extra eisen aan de bundelgeleiding bij afvuren en bij de onderschepping.
Conclusies
Om doelen boven de maximale kanonelevatie te kunnen onderscheppen is het noodzakelijk om de geleidingsbundel en volgbundel apart te kunnen sturen. Daarnaast is er een geleidingsstrategie nodig die de geleidingsbundel van de kanonelevatie naar de elevatie van het doel toe brengt. Twee methodes zijn onderzocht: Maximum Control en GENEX. Beide zijn getest in simulaties van onderscheppingen van doelen op verschillende elevaties en afstanden. In het algemeen is GENEX de betere geleidingsmethode, omdat deze de DART op een efficiëntere manier naar het doel stuurt. Daarnaast is het met GENEX makkelijker om op een manoeuvrerend doel te reageren. Maximum Control is echter wel in staat om doelen op een hogere elevatie en op een kortere afstand te onderscheppen dan GENEX. Wanneer een doel te dichtbij of op een te hoge elevatie vliegt voor GENEX, kan dus als laatste mogelijkheid worden overgeschakeld op Maximum Control.
Dit onderzoek heeft laten zien dat het concept werkt. In een vervolgonderzoek kan het op een hoger Technology Readiness Level worden gebracht, zodat het daadwerkelijk onderdeel kan worden van PHAROS.
Dit artikel is gebaseerd op de afstudeerscriptie van LTZ3 (TD) Pim van de Koppel bij de Faculteit Militaire Wetenschappen van de Nederlandse Defensie Academie in Den Helder, uitgevoerd bij Thales Nederland in Hengelo. Hiervoor mocht hij in 2023 de Maritime Security Award in ontvangst nemen. Ir. Theo Schilder en Renee van Hoof MSc. zijn System Analysis Engineer bij Thales Nederland. Dr. ir. Ralph Savelsberg is Universitair Hoofddocent Missile Defence bij de Faculteit Militaire Wetenschappen.

Noten
[i] ‘’Combinatie van raket en granaat vervangt Goalkeeper”, Ministerie van Defensie, 14 januari 2021. [Online]. Available: https://www.defensie.nl/actueel/nieuws/2021/01/14/combinatie-van-raket-en-granaat-vervangt-goalkeeper. [Geopend 22 maart 2023].
[ii] D. C. Kopp, ‘’Soviet/Russian Cruise Missiles”, 2012.
[iii] A. Massimo, 'Evolution Of 'Smart' Naval Munitions', Naval Forces, p. 46, 26 april 2005.
[iv] C.A.P. Ernest J. Ohlmeyer, ‘’Generalized Vector Explicit Guidance’’, Journal of Guidance, Control, and Dynamics, vol. 29, nr. 2, 2006.
Gerelateerd
De invloed van klimaatverandering op onderzeebootbestrijding
Klimaatverandering is niet alleen een ecologisch probleem, het verandert ook het maritiem-militaire optreden. Een graduele geografische…

Opschalen en verbreden: de MLD van nu tot 2035
De NH90 helikopter is nog steeds de ruggengraat van de MLD en zal dit ook het komende decennium blijven. Goedkeuring voor de aankoop van…

Naar de Orka: vervanging Nederlandse onderzeebootcapaciteit
De vervanging van de Walrusklasse is in volle gang. Dit artikel beschrijft het ambitieuze engineeringstraject – van de System Requirement…